服务热线
021-69008095

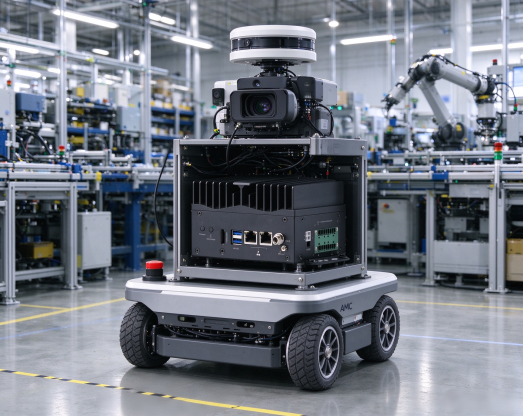
· 搭载 Orin Nano 8GB LPDDR5 统一内存,板载内存,无 SO-DIMM 插拔内存,天然规避振动下内存接触不良,对你前面关心的抗震加固非常友好
· Ampere GPU,原生支持 VLM、量化 SLM/LLM、ViT、YOLO、深度估计、手眼视觉,直接跑具身最核心的「视觉理解 + 任务规划」,Jetson Jetpack 生态成熟,大量机器人开源方案(Isaac ROS、ROS2)直接移植,开发周期远短于 X86 平台
· 算力功耗比优秀,整机功耗低,适合锂电池供电的移动机器人,不会快速耗空电池
· 全铝挤压无风扇机身(126×96×74mm),无旋转部件,没有风扇积灰、轴承震坏的故障点,是具身机载的刚需;相比带风扇机型,长期行走、持续振动可靠性高很多
· 宽温:-25℃ ~ 60℃,工厂车间、冷库、户外巡检这类温差大的场景稳定运行
板载引出 CAN 总线 + I2C + UART + 1.3kV 隔离 GPIO,是具身机器人非常关键的原生优势:
· CAN:直连 IMU、力传感器、底盘驱动器、安全回路,不用额外 CAN 卡
· 隔离 GPIO(4 入 4 出):急停、安全联锁、传感器触发,隔离设计抵抗电机启停的共模干扰
· 双千兆网口:可以做分流,一路给 EtherCAT 软运动控制,一路给相机 / 数据回传;支持 PTP 时间同步,满足多传感器时间戳对齐
· 扩展:M.2 M-key Gen4 NVMe,锁紧式 SSD 方案,存地图、数据集、模型权重;M.2 E-key 可扩 5G/WiFi6 无线通信,适合远程监控、数据集回传MSI IPC
对比很多纯视觉盒子:很多只有 USB、HDMI,CAN、GPIO 全部靠 USB 转接,振动下 USB 很容易掉线,MS-C9ZA 原生端子台引出工业信号,链路更稳
12–24V DC 宽压输入,完美匹配机器人锂电池包(2 串~6 串锂电),可以承受电机启停带来的电压跌落、浪涌,不需要额外复杂稳压电源;支持端子台锁扣供电,方便改成抗震锁紧接头,适配你前面的抗震加固方案
整机仅 1kg,尺寸很小,支持DIN 导轨安装,也可以直接支架锁在机器人背部 / 胸腔、底盘内部;相比大体积 X86 工控,对小型人形、轻量双臂、移动抓取机器人空间压力小很多MSI IPC
板载 TPM2.0 硬件加密,模型、任务程序加密,适合商用机器人交付;带 RTC 时钟、硬件看门狗,死机自动复位,机器人无人值守作业容错更好
· 小型人形原型、教学科研人形、轻量双臂抓取机器人
· AMR 自主移动机器人、巡检具身机器人、柔性协作机械手
· 定位:感知主脑(视觉 + VLM + 规划);如果是高动态双足、硬实时高频 EtherCAT、超大 VLM,一般搭配独立运动控制器,
MS-C9ZA:Jetson 路线,小、低功耗、原生 ROS/Isaac 生态、自带 CAN,适合感知侧,开发快,适合轻量具身;
